机器人的海马体,
先装进机器狗。
一份会自己更新的空间记忆:首次建图不用人遥控,环境变了地图自己更新,空旷处也定得准。
端云共算端侧走好每一步,云端记住环境
跨本体一份记忆,接狗、配送车和人形
从园区巡检起步同一份记忆,再复用到配送
问题
今天的巡检狗靠激光 SLAM 认路,有三个硬伤。
01
首次部署难
建图要人遥控狗走遍每个角落,园区越大越费人。
02
地图不会更新
地图录完就固定。放个托盘、挪台设备,原路线就失效,只能重建。
03
空旷处定不准
广场、草坪、长走廊特征点少,定位容易漂,一丢就要人去现场。
“如果有人在你的路上放了一个托盘,你就没法沿原路走了。”
Boston Dynamics Spot 总工程师 Zachary Jackowski,IEEE Spectrum,2021(译文)
方案
端侧管眼前每一步,云端管长期的记忆。
观澜不造狗。我们做的是夹在机器人身体和客户系统中间的那个大脑,一半跑在狗上,一半跑在云端。
观澜云端大脑记住环境,多狗共享。公有云或客户私有云
- 空间记忆库
- 地图自动构建和更新
- 观澜大模型,复杂判读
- 迷路找回,云端兜底
↑ 环境变化、巡检数据↓ 地图增量、任务、定位修正
观澜端侧大脑每只狗上一套。端侧小模型,断网也能走
- 激光加视觉实时定位
- 认障碍及避障
- 到点精停
- 巡检判读:读表、安全帽
跨本体适配层 一套大脑,接不同厂商的狗和上装,以后接配送车和人形
能力
五件事,从 A 点走到 B 点。
1
地图自动构建和更新
不用人遥控建图。环境变了,地图跟着变。
2
迷路找回
端侧先自救,云端兜底,最后才轮到人。
3
认障碍及避障
分得清临时的货堆和新砌的墙。
4
到点判读
读表、测温、看安全帽。简单的端侧判,复杂的云端判。
5
说一句,下任务
「去看看 3 号配电柜」,它自己规划怎么走。
为什么是观澜
大模型越强,观澜越强。
观澜不和大模型对立,我们是用大模型干活的 Agent。大模型想得深,端侧小模型反应快。用小算力跑出极致性能,是团队做智驾练出来的本事。
兜底
断网或大模型拿不准时,狗照样能走、能停。
提纯
端侧先过一遍,只把值得问的数据交给大模型。
进化
大模型学会的新本事,蒸馏进每一只狗。
产品
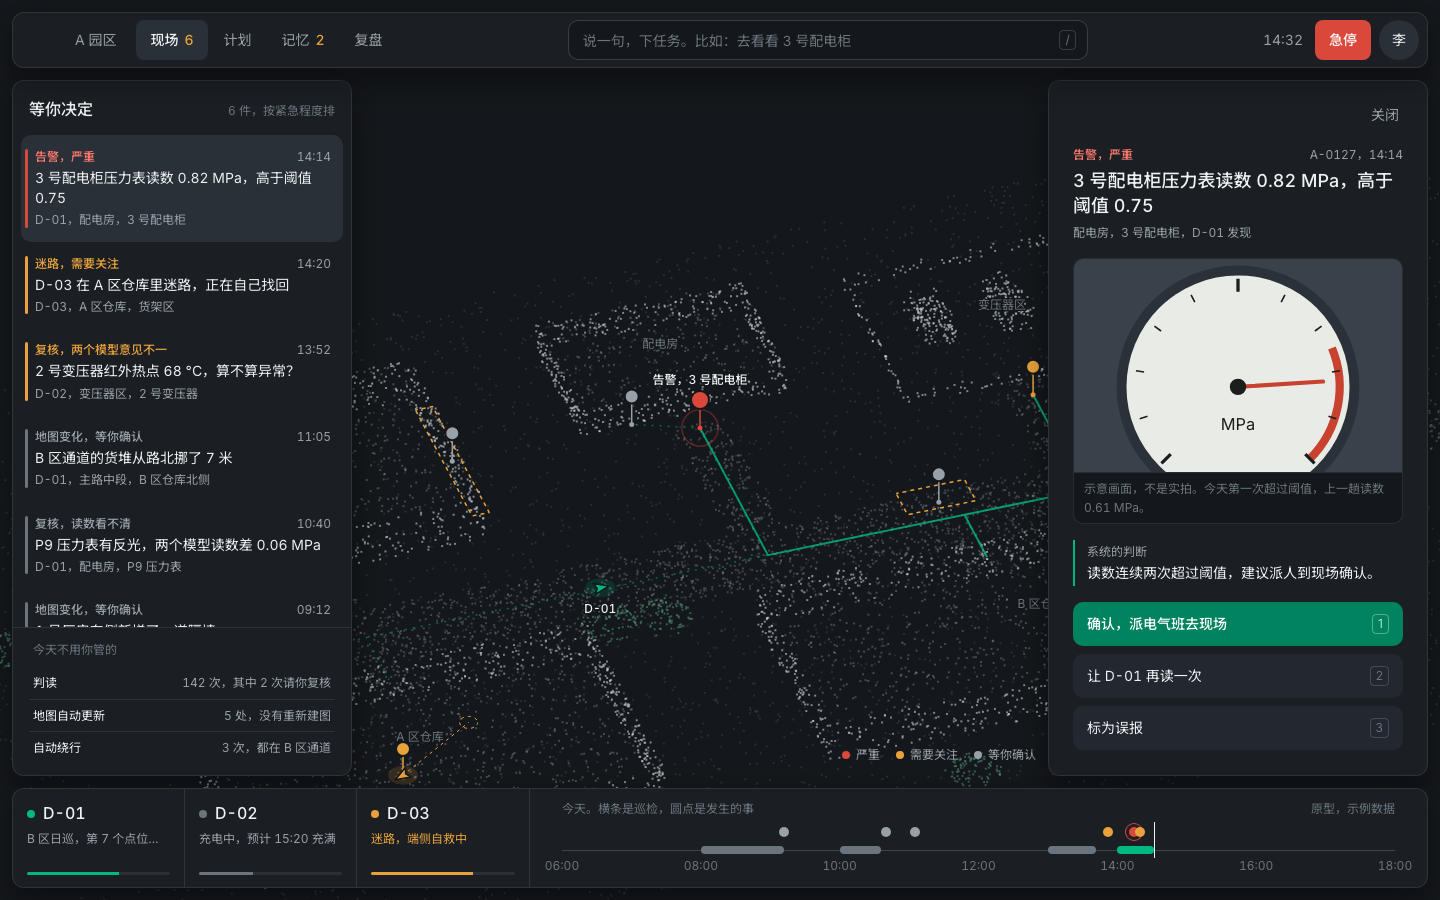 原型界面,示例数据。
运营方只做机器做不了的决定。
巡检后台把告警、判读复核、地图变化和迷路合并成一个队列。每件事都带着证据和系统的判断,标在同一张地图上。
一张图
每件事都有地点和时间,都落在同一张空间记忆地图上。
一个队列
按紧急程度排好,一键决定,决定过的样本自动回流训练。
一句话
想让狗去哪,直接说。系统先讲它的理解,你点头再下发。
进展
感知链路,已在仿真中跑通。
下面是仿真结果,还没有上真机。我们会如实更新这一页。
静止物体误报率仿真,60 秒0%
配电柜、柱子等静止物体的误报率。
行人速度估计仿真0.77m/s
真实值为 0.8 m/s。
已完成(仿真)
- 闭环巡检:依次到点、对准、拍照
- 边巡检边避障:运动预测加安全层
- 点云障碍检测与跟踪
进行中
- 地图自动更新的仿真录屏
- 真机:和头部本体厂家联合开发
- 园区试点
路径
每一台会走的机器人,都需要空间记忆。
空间记忆和用什么身体无关。本体厂家做小脑,观澜做大脑。
今天
园区巡检
环境变化多,最能体现地图更新的价值。
下一步
末端配送
同一个园区、同一张地图,换辆配送车直接复用。
终局
所有会走的机器人
适配层接上人形和更多机器人,记忆不用重建。